| Su 105 nuove partenze per modello | PPO early_smooth |
Arc arc_dynamic |
Solo passo clear_straight |
Passo e partenza nose_guard |
|---|---|---|---|---|
| Giri completati | 88 | 93 | 93 | 95 |
| Collisioni segnalate | 17 | 0 | 0 | 0 |
| Timeout | 0 | 12 | 12 | 10 |
| Giri completati senza contatti raster | 83 | 93 | 93 | 95 |
Sulle 81 triplette senza contatti campionati, i vantaggi di tempo sono del 9,94% e dell’1,58%. La variante con la sola modifica del passo riduce i tempi di Arc del 9,21% e impiega lo 0,15% in più della PPO sulle proprie 86 triplette completate.
Velocità e margini per partire
Sui 15 giri di sviluppo completati da entrambi, la rete Arc percorreva solo lo 0,61% di distanza in più della PPO, ma nel 46% dei campioni la velocità era limitata dalla frenata a fine arco. La nuova testa di velocità tiene conto della velocità di uscita quando la visibilità supera un metro. Consente più accelerazione laterale nei raggi intermedi e supera 10 m/s solo sul rettilineo.
I due archi di partenza più corti adottano la sagoma effettiva e ripristinano gradualmente la riserva di 5 cm. Una protezione dei raggi frontali considera il rumore LiDAR e la distanza percorsa durante il ritardo dello sterzo. Nel grafo originale di Arc cambiano 12.044 dei 28.427 coefficienti, di cui 11.906 nell’ingombro, 74 nella testa di velocità e 64 in quella di sterzo.
Due collisioni motivano la revisione
Il primo tentativo recupera quattro dei sette timeout storici, poi collide ad Austin dopo 0,09 s sul seed 71303, con margine iniziale di 4,45 mm. Il secondo salva tre casi storici, poi collide ad Austin dopo 0,13 s sul seed 71808, con margine di 0,196 mm. Le prove precedenti diventano sviluppo per la revisione successiva. I coefficienti finali sono fissati prima dei cinque nuovi seed da 73101 a 73505 su ciascuna pista.
| Timeout storico | Margine iniziale del corpo | Esito finale |
|---|---|---|
| IMS 60404 | 28,9 mm | Giro pulito in 29,08 s |
| Monza 60404 | 18,1 mm | Giro pulito in 46,33 s |
| Austin 60404 | 6,3 mm | Timeout |
| Yas Marina 60404 | 9,8 mm | Timeout |
| IMS 60505 | Sovrapposto | Timeout |
| Oschersleben 60404 e 60505 | Entrambi sovrapposti | Due timeout |
I cinque timeout storici ancora aperti comprendono due partenze con margine inferiore a un centimetro e tre con sovrapposizione iniziale. Nelle simulazioni cinematiche di retromarcia più del 99% del nuovo spazio spazzato dalle uscite praticabili ricade nel settore cieco del LiDAR.
Controllo delle traiettorie
Il confronto finale copre 420 episodi e 2.463.075 pose. In tutti i 95 giri completati dal candidato la carrozzeria resta separata dai pixel occupati nelle pose registrate. Il minimo misurato è 0,85 cm, rispetto a 1,69 cm di Arc. Il campionamento ogni 0,01 s esclude il moto fra due pose e il passo successivo all’ultimo campione. Sui 315 casi già osservati il candidato completa 294 giri con zero collisioni segnalate. Solo i nuovi 105 casi costituiscono la verifica indipendente di questa versione.
Ogni episodio dura al massimo 200 secondi simulati. Per completare il giro occorre visitare almeno il 99% dei waypoint in ordine e attraversare la linea di partenza senza una collisione segnalata. Partenze e rumore LiDAR sono appaiati. I tempi si confrontano sulle stesse partenze completate dai modelli indicati. Un valore negativo indica un giro più rapido.
Giri completati per pista
| Pista | early_smooth |
arc_dynamic |
clear_straight |
nose_guard |
|---|---|---|---|---|
| Austin | 5/5 | 4/5 | 4/5 | 5/5 |
| BrandsHatch | 5/5 | 5/5 | 5/5 | 5/5 |
| Budapest | 5/5 | 5/5 | 5/5 | 5/5 |
| Catalunya | 5/5 | 5/5 | 5/5 | 5/5 |
| Hockenheim | 5/5 | 5/5 | 5/5 | 5/5 |
| IMS | 1/5 | 1/5 | 1/5 | 1/5 |
| Melbourne | 5/5 | 5/5 | 5/5 | 5/5 |
| MexicoCity | 5/5 | 5/5 | 5/5 | 5/5 |
| Monza | 3/5 | 4/5 | 4/5 | 4/5 |
| MoscowRaceway | 5/5 | 5/5 | 5/5 | 5/5 |
| Nuerburgring | 5/5 | 5/5 | 5/5 | 5/5 |
| Oschersleben | 3/5 | 2/5 | 2/5 | 3/5 |
| Sakhir | 4/5 | 5/5 | 5/5 | 5/5 |
| SaoPaulo | 5/5 | 5/5 | 5/5 | 5/5 |
| Sepang | 5/5 | 5/5 | 5/5 | 5/5 |
| Silverstone | 5/5 | 5/5 | 5/5 | 5/5 |
| Sochi | 0/5 | 5/5 | 5/5 | 5/5 |
| Spa | 5/5 | 5/5 | 5/5 | 5/5 |
| Spielberg | 5/5 | 5/5 | 5/5 | 5/5 |
| YasMarina | 2/5 | 2/5 | 2/5 | 2/5 |
| Zandvoort | 5/5 | 5/5 | 5/5 | 5/5 |
Due traiettorie a Sochi
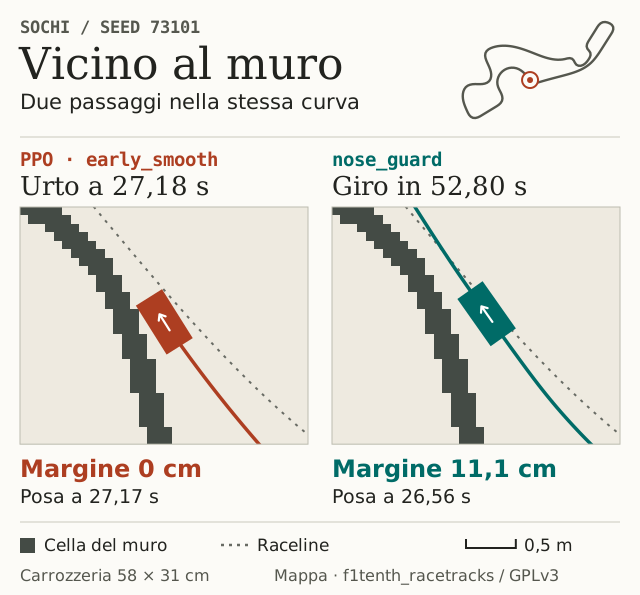
Nella partenza 73101 la PPO modificata collide dopo 27,18 s. La sua ultima posa registrata è a 27,17 s. La rete geometrica finale completa il giro in 52,80 s e il margine minimo del corpo sulla mappa è 2,56 cm. Il dettaglio mostra la stessa area della curva per entrambi i modelli.
Dati e riproduzione
- Modello finale TorchScript
- Compilatore della protezione anteriore
- Modelli e seed congelati
- Confronto finale fra quattro modelli
- Verifica dei sette timeout storici
Diagnosi dei timeout: verifica con GPT-6.1 High
Il 3 novembre 2026, un esperimento separato con GPT-6.1 Sol, ragionamento High, ha riesaminato i dieci timeout della rete finale. Non attribuiamo questa verifica ad Astra. Il controllo geometrico della carrozzeria completa (58 × 31 cm) sulle tracce archiviate mostra nove partenze già sovrapposte a pixel occupati del muro. L’unica partenza inizialmente libera, IMS seed 73404, ha appena 7,87 mm di margine e resta bloccata: il criterio conservativo di fattibilità non seleziona una partenza percorribile.
La diagnosi non trasforma i fallimenti in successi: il risultato storico resta 95/105, zero collisioni segnalate e dieci timeout. La distinzione fra controllo collisioni del simulatore e ingombro completo spiega perché possano coesistere zero collisioni segnalate e pose iniziali geometricamente non valide.
Abbiamo programmato nei soli pesi una prova di partenza con arco di 0,20 m e comando fino a 0,35 m/s, lasciando invariato il simulatore. Sul caso IMS 73404 il simulatore ha segnalato una collisione dopo 2,14 s: il candidato è stato scartato, senza sostituire il checkpoint pubblicato. Il test riutilizza un caso problematico già osservato e non è una nuova verifica di generalizzazione.
Come correzione del protocollo, uno script preventivo ricostruisce le pose dai seed e controlla l’ingombro prima del benchmark: le 105 pose coincidono esattamente con quelle delle tracce archiviate. Rileva nove partenze non valide e rifiuta l’intero gruppo con codice di uscita 2, senza sostituire o eliminare episodi. Il blocco della partenza libera rimane irrisolto; questo controllo non costituisce un miglioramento della rete.
Registro dell’esperimento e risultato scartato · Diagnosi dei dieci timeout · Controllo delle 105 pose · Codice del controllo preventivo · Generatore dei pesi scartati