Secondo la stima dell’autore del 3 novembre 2026, la sessione con Astra ha utilizzato circa il 20% della quota settimanale del suo account Pro. Il consumo in token e il tempo di calcolo non sono stati misurati.
Richieste effettive
Estratti dei prompt originali, in ordine cronologico. Gli estratti mantengono la formulazione dell’utente.
- «Voglio vedere se sei in grado di migliorare il modello, modificando i pesi row, come nel lavoro allegato.»
- «voglio che vada più veloce, che non si schianti e che sappia driftare.»
- «Mantieni il progetto attuale: solo modifiche ai pesi»
- «Continua a migliorare i pesi: prova a ridurre ancora gli schianti senza perdere velocità»
- «sei in grado di generare una rete da 0? più generale e snella, scrivendo direttamente i pesi»
- «Continua sulla rete nuova: prova a recuperare l’8,2% di velocità e risolvere i 7 timeout senza aumentare gli schianti, sempre scrivendo direttamente i pesi, senza training»
Disegno sperimentale
La prima serie parte dal checkpoint PPO del progetto di Manuel Andruccioli, Tommaso Patriti e Giacomo Totaro. La seconda costruisce un attore geometrico da zero. I coefficienti provengono da formule sui raggi LiDAR, sull’ingombro del veicolo e sul modello dinamico. I rollout orientano la scelta e la revisione manuale delle formule. Il controllore risultante usa soltanto il LiDAR durante la guida. Relazione originale del progetto · Metodo di riferimento
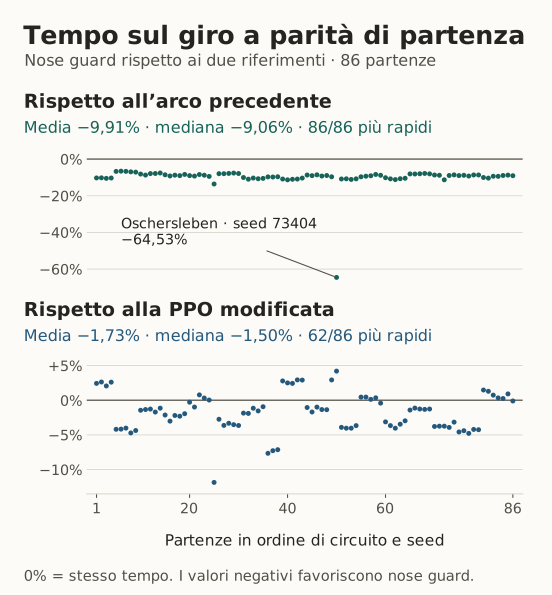
Per ogni confronto, i controller condividono pista, posa iniziale e seed del rumore. Un successo richiede almeno il 99% dei waypoint in ordine e un attraversamento della partenza senza collisione. Il limite è 200 secondi simulati. La verifica conclusiva congela gli hash e usa cinque nuovi seed su ciascuna delle 21 piste. Due verifiche precedenti hanno respinto candidati dopo collisioni ad Austin. Il quarto modello dell’ultimo confronto isola la sola modifica della velocità. Tutti i confronti
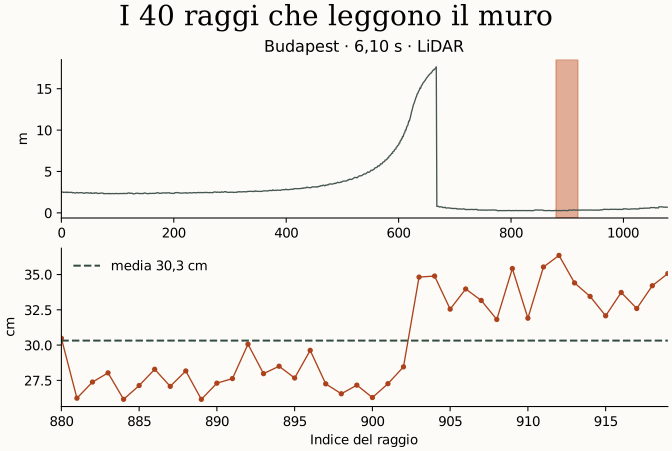
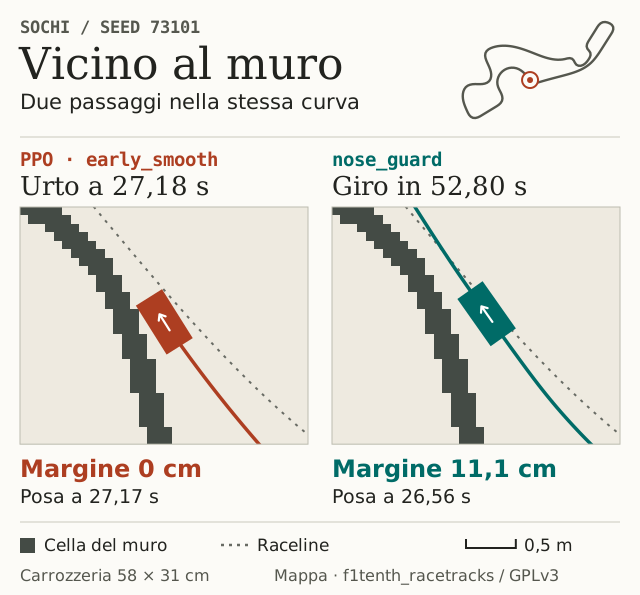
Il tempo riportato è la media di 100 × (tempo candidato / tempo riferimento − 1) calcolata sugli stessi giri completati. Collisioni e timeout rimangono nel denominatore dei completamenti. Un audit separato confronta un rettangolo di 58 × 31 cm con i pixel occupati a ogni posa registrata prima dell’azione. La risoluzione della mappa, il passo di 0,01 s e la fisica degli pneumatici limitano le conclusioni su contatti reali e drift controllato. Audit delle traiettorie
Materiale supplementare